Komponen lomba robot pertama yang perlu kamu siapkan adalah chassis, motor gearbox utama, motor ringan untuk robot latihan, roda, ban grip, servo untuk mekanisme, dan motor cadangan. Tambahkan driver motor dan baterai yang kuat, dan jangan diirit di dua bagian itu. Di artikel ini kita bahas fungsi tiap komponen dan salah pilih yang sering bikin robot mogok pas match, padahal pas latihan lancar.
Robot lomba jarang kalah karena kurang mahal. Lebih sering kalah karena hal kecil yang kelupaan.
Kenapa robot sering mogok pas lomba
Tim pemula biasanya menghabiskan budget di komponen yang kelihatan keren, lalu lupa bagian dasar. Akibatnya robot jalan mulus di meja lab, tapi bermasalah begitu masuk arena.
Penyebab yang paling sering:
- Komponen nggak saling cocok (lubang motor, ukuran poros, tegangan).
- Driver motor terlalu lemah untuk arus motor.
- Catu daya dipakai bareng antara motor, servo, dan mikrokontroler.
- Nggak ada komponen cadangan, jadi waktu habis buat cari barang.
Daftar di bawah dibuat supaya kamu menghindari semua itu sejak awal.
Ringkasan 7 komponen
| No | Komponen | Fungsi utama | Salah pilih yang sering terjadi |
|---|---|---|---|
| 1 | Chassis | Rangka penentu posisi motor, baterai, sensor | Lubang nggak pas dengan motor |
| 2 | Motor gearbox DC | Penggerak utama dengan torsi besar | Ambil RPM tertinggi |
| 3 | Motor TT gearbox | Penggerak robot kecil atau latihan | Dipasang di robot berat |
| 4 | Roda | Menentukan robot nempel atau slip | Poros nggak dicek |
| 5 | Ban grip N20 | Traksi di lintasan licin | Motornya bukan N20 |
| 6 | Servo metal gear | Gripper, pengait, pengarah | Servo gear plastik di mekanisme yang sering kebentur |
| 7 | Motor kecil cadangan | Pengganti darurat | Nggak bawa cadangan |
Langkah memilih tiap komponen
1. Chassis
Rangka menentukan di mana motor, baterai, dan sensor ditaruh. Chassis aluminium seperti tipe A30 cukup kokoh buat robot pemula dan gampang dimodifikasi.
Salah pilih yang sering terjadi: lubang chassis nggak pas dengan motor, lalu akhirnya bor sendiri dan hasilnya miring. Cek dulu pola lubang sebelum membeli.
Tips: beli baut dan spacer sekalian. Barang kecil ini paling sering kelupaan, dan baru terasa pas mau merakit.
2. Motor penggerak utama
Motor gearbox DC 6V seperti JGA25-370 versi 280 RPM memberi torsi besar, dan kecepatan 280 RPM masih gampang dikontrol. Roda penggeraknya nggak liar saat belok.
Salah pilih yang sering terjadi: mengambil RPM paling tinggi karena ingin robot paling cepat. Hasilnya robot kebablasan tiap belok dan sulit mengikuti garis atau lintasan.
Tips: cek arus motornya, lalu pilih driver motor yang arus kontinyunya di atas kebutuhan motor. Driver lemah bikin robot mogok di tengah match.
3. Motor TT gearbox
Motor TT gearbox kuning rasio 1:48 untuk 3V-6V murah dan ringan. Cocok buat robot kecil atau robot latihan sebelum kamu naik ke motor yang lebih kuat.
Salah pilih yang sering terjadi: memasangnya di robot yang berat. Motor jadi ngos-ngosan dan cepat panas.
Tips: pegang batas 6V. Lebih dari itu, motor cepat panas dan umurnya pendek.
4. Roda
Roda menentukan robot nempel atau slip di arena. Roda robot tipe 521 harganya murah, jadi nggak ada alasan nggak punya cadangan.
Salah pilih yang sering terjadi: nggak mengecek ukuran poros. Roda jadi goyang, lalu robot muter di tempat atau lurusnya melenceng.
Tips: pastikan bentuk poros motor cocok dengan lubang roda sebelum dirakit, dan beli satu roda cadangan.
5. Ban grip untuk robot mini
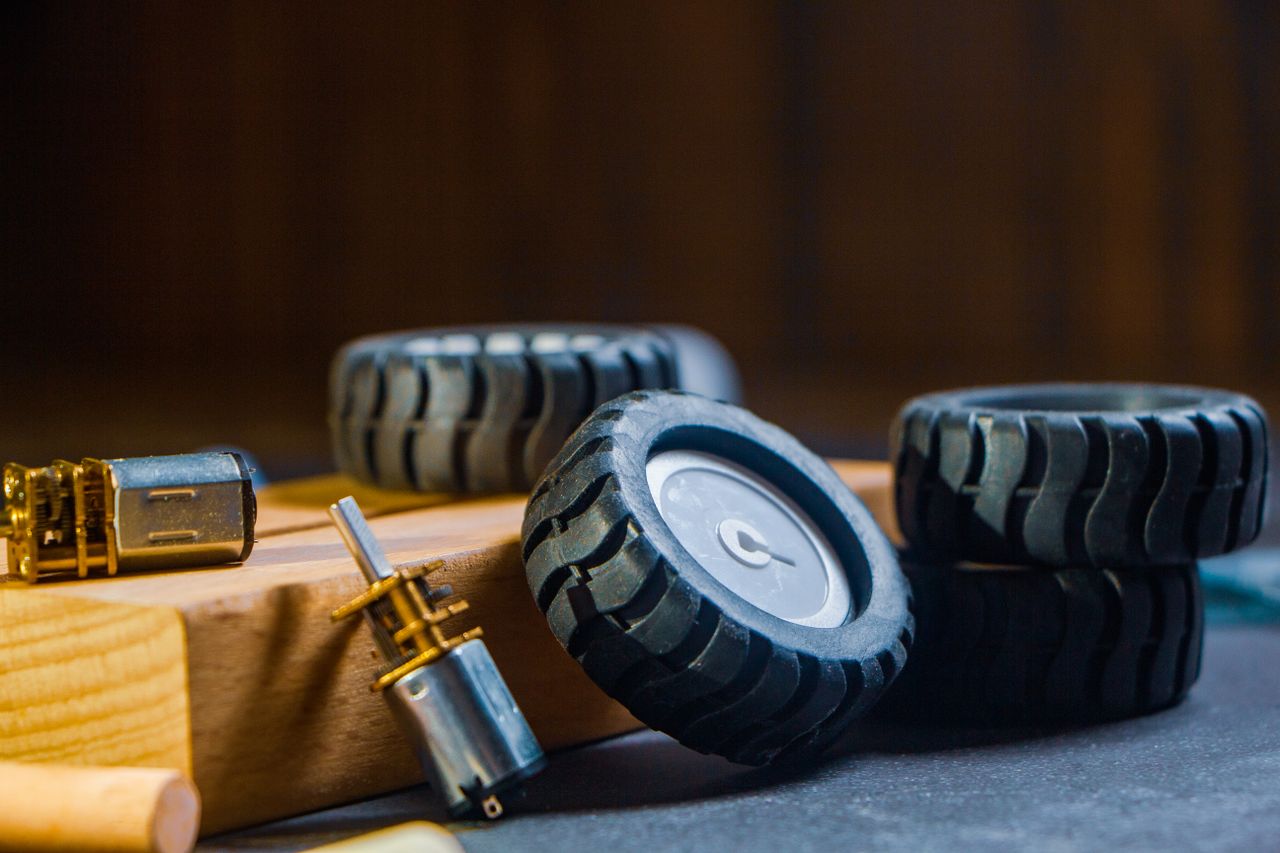
Ban karet lebih nempel di lintasan licin. Roda ban N20 cocok untuk robot mini yang memakai motor N20.
Salah pilih yang sering terjadi: membeli ban ini padahal motornya bukan N20, jadi porosnya nggak masuk.
Tips: uji di lintasan yang mirip arena, jangan cuma di lantai rumah. Traksi di keramik dan di papan lomba bisa beda jauh.
6. Servo untuk mekanisme
Servo MG90 metal gear cocok untuk gripper, pengait, atau pengarah yang ringan. Gear metal lebih tahan benturan dibanding gear plastik.
Salah pilih yang sering terjadi: memakai servo gear plastik di mekanisme yang sering kebentur. Giginya rompal dan servo mulai bergetar.
Tips: pisahkan catu daya servo dari mikrokontroler, tapi sambungkan ground-nya. Beban servo yang mendadak sering bikin tegangan turun dan board reset.
7. Motor kecil cadangan
Motor DC kecil 3V-6V berguna untuk mekanisme ringan, atau sebagai pengganti darurat kalau motor rusak di tengah event.
Salah pilih yang sering terjadi: nggak bawa cadangan sama sekali. Waktu persiapan habis buat cari komponen yang cocok.
Tips: tujuh item ini belum termasuk driver dan baterai. Dua bagian itu jangan diirit.
Kesalahan yang sering terjadi
- Driver dan baterai dianggap urusan belakangan. Padahal inilah penyebab utama robot mogok. Hitung arus motor dulu, baru pilih driver dan baterai.
- Satu catu daya untuk semua. Motor dan servo menarik arus besar saat start, dan mikrokontroler ikut drop tegangan. Pisahkan jalurnya.
- Nggak mencoba di arena yang mirip. Traksi, kemiringan, dan lantai lomba bisa beda dengan tempat latihan.
- Nggak ada kit cadangan. Siapkan roda, baut, kabel jumper, dan motor kecil dalam satu kotak.
- Belanja tanpa daftar. Buat daftar komponen lengkap beserta ukurannya, lalu cek kecocokan sebelum checkout.
Komponen yang dibutuhkan
Komponen yang dibahas di atas tersedia di Ichibot Store:
- Aluminum Car Robot Chassis Body Sasis Tipe A30 – Biru
- Motor Gearbox DC 6V 25mm JGA25-370 (versi 280 RPM)
- Motor DC TT Gearbox Kuning 1:48 3V-6V 2 Axis Dual Shaft Robot
- Roda Robot Robotika Motor DC Tipe 521
- Roda Ban Motor N20 ZJ-327 34x7mm Slim Tyres Wheel Robot Arduino
- Servo MG90 Metal Gear Micro 9g Tower Pro 180 Derajat Robot Arm
Sebelum checkout, cek ulang kecocokan poros, lubang, dan tegangan antar komponen. Itu langkah paling murah untuk menghindari salah beli. 🔧
Kesimpulan
Kamu nggak perlu komponen paling mahal untuk lomba robot pertama. Yang kamu perlukan adalah komponen yang saling cocok, driver dan baterai yang kuat, plus cadangan untuk barang yang mudah rusak. Cek daftar di atas, sesuaikan dengan desain robotmu, lalu uji di lintasan yang mirip arena sebelum hari H. Selamat ngoprek!
Pertanyaan yang Sering Diajukan
Komponen apa saja yang wajib untuk robot lomba pemula?
Chassis, motor gearbox, roda, driver motor, baterai, dan mikrokontroler. Servo dan sensor ditambahkan sesuai kebutuhan misi, dan siapkan juga komponen cadangan.
Motor gearbox RPM tinggi atau rendah, mana yang lebih baik untuk pemula?
RPM menengah, misalnya sekitar 280 RPM, biasanya lebih mudah dikontrol. RPM terlalu tinggi bikin robot kebablasan saat belok, sehingga sulit dikendalikan.
Kenapa servo dan mikrokontroler sebaiknya beda catu daya?
Servo menarik arus besar saat bergerak dan bisa menurunkan tegangan jalur bersama, sehingga board reset. Pisahkan catu dayanya, tapi sambungkan ground keduanya.
Apa saja yang perlu disiapkan sebagai cadangan?
Minimal roda, baut dan spacer, kabel jumper, dan satu motor kecil. Barang-barang ini murah, tapi menyelamatkan waktu saat ada yang rusak di event.
Komponen di Ichibot Store
- Aluminum Car Robot Chassis Body Sasis Tipe A30 – Biru
- [ICHIBOT] Motor Gearbox DC 6V 25mm JGA25-370 – Solusi Andal untuk Robotika, Otomasi, Torsi Kuat, Efisiensi Energi, Ideal untuk Proyek DIY, Pendidikan, dan Aplikasi Industri – 280 RPM
- Motor DC TT Gearbox Kuning 1:48 3V-6V 2 Axis Dual Shaft Robot
- Roda Robot Robotika Motor DC Tipe 521
- Roda Ban Motor N20 ZJ-327 34x7mm Slim Tyres Wheel Robot Arduino
- Servo MG90 Metal Gear Micro 9g Tower Pro 180 Derajat Robot Arm
Cek harga dan stok terbaru langsung di halaman produknya. Butuh bantuan milih komponen? Tanya kami lewat chat di toko.