Langkah Awal Memasuki Dunia Robotika Melalui Proyek Klasik
Membuat robot pengikut garis (Line Follower) adalah salah satu proyek ritus peralihan (rite of passage) paling populer bagi siapa saja yang ingin mempelajari robotika dan elektronika. Proyek ini menggabungkan tiga pilar utama rekayasa: mekanik (sasis dan motor), elektronik (sensor dan driver), serta komputasi (logika pemrograman).
Robot Line Follower bekerja dengan cara mendeteksi kontras warna antara garis pandu (biasanya garis hitam) dengan permukaan lantai (biasanya berwarna putih). Dengan menggunakan sensor inframerah, robot akan terus mengoreksi arah geraknya agar tetap berada di atas jalur. Yuk, kita rakit sendiri robot Line Follower berbasis Arduino yang sederhana namun andal!
Komponen yang Diperlukan dan Estimasi Biaya
Proyek ini menggunakan komponen standar yang sangat mudah ditemukan di toko elektronik online dengan total estimasi biaya sekitar 150 ribu hingga 200 ribu rupiah:
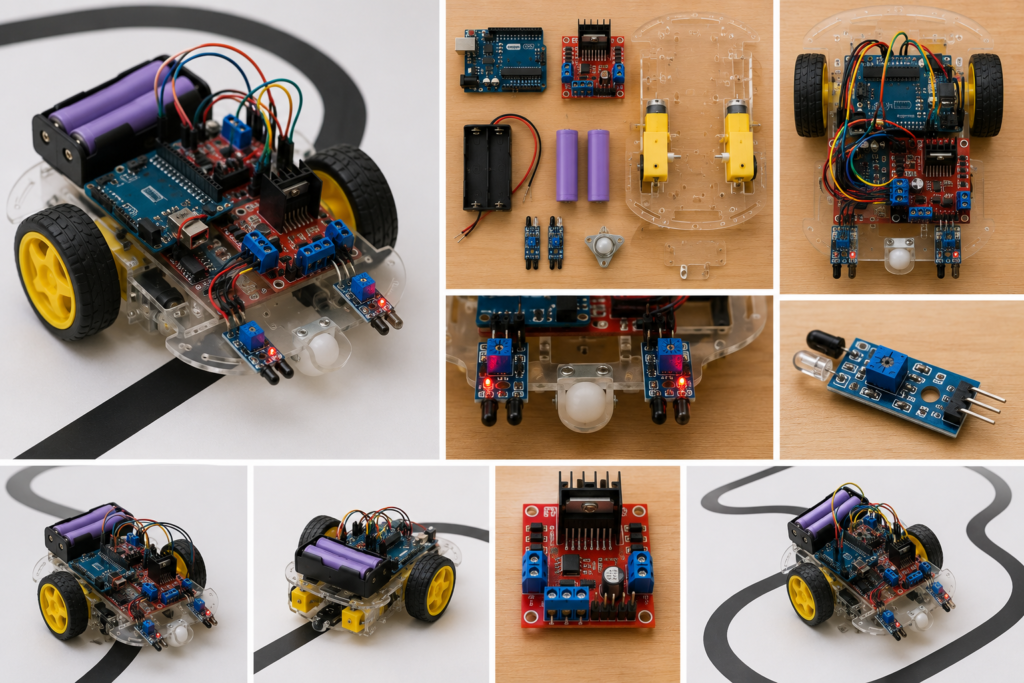
- Arduino Uno atau Nano: Sebagai otak robot yang memproses data sensor dan mengendalikan motor (Estimasi: Rp45.000 – Rp60.000).
- Modul Sensor IR Obstacle/Line (TCRT5000) – 2 Pcs: Sensor pemancar dan penerima inframerah untuk mendeteksi garis hitam (Estimasi: Rp15.000).
- Driver Motor L298N: Modul jembatan-H (H-Bridge) untuk mengatur kecepatan dan arah putaran motor DC (Estimasi: Rp22.000).
- Sasis Robot 2WD (Smart Car Chassis): Kerangka akrilik yang dilengkapi dengan 2 motor DC bertenaga roda gigi dan 1 roda bebas/caster wheel (Estimasi: Rp55.000).
- Baterai Li-ion 18650 (2 Pcs) & Holder: Sumber daya utama bertegangan ~7.4V untuk menghidupkan Arduino dan motor (Estimasi: Rp30.000).
Langkah-Langkah Perakitan dan Pembuatan Robot
Ikuti tiga tahapan sistematis berikut untuk menyelesaikan pembuatan robot pertama Anda:
1. Pengabelan Komponen (Wiring)
Hubungkan semua modul elektronik ke papan Arduino dengan skema berikut:
- Sensor IR Kiri & Kanan: Hubungkan pin VCC ke 5V Arduino, GND ke GND, pin OUT Sensor Kiri ke pin A0, dan pin OUT Sensor Kanan ke pin A1.
- Driver Motor L298N: Hubungkan pin IN1 dan IN2 ke pin Digital 5 dan 6 (untuk mengontrol Motor Kiri). Hubungkan pin IN3 dan IN4 ke pin Digital 9 dan 10 (untuk mengontrol Motor Kanan). Hubungkan terminal output motor ke masing-masing motor DC.
- Sumber Daya: Salurkan kutub positif baterai ke pin 12V pada L298N dan kutub negatif (GND) ke GND L298N. Jangan lupa untuk menghubungkan GND L298N ke GND Arduino agar memiliki referensi tegangan yang sama. Ambil daya 5V dari L298N atau Arduino untuk menghidupkan mikrokontroler.
2. Kalibrasi Sensitivitas Sensor
Letakkan robot di atas lintasan. Nyalakan daya, lalu gunakan obeng kecil untuk memutar trimpot potensiometer pada masing-masing modul sensor IR. Atur sensitivitasnya hingga lampu indikator pada sensor menyala saat berada di atas permukaan putih, dan mati saat berada tepat di atas garis hitam.
3. Penulisan Kode Program (Coding)
Tuliskan kode logika sederhana di bawah ini menggunakan aplikasi Arduino IDE:
cpp\n// Definisi Pin Sensor\n#define SENSOR_KIRI A0\n#define SENSOR_KANAN A1\n\n// Definisi Pin Motor L298N\n#define IN1 5\n#define IN2 6\n#define IN3 9\n#define IN4 10\n\nvoid setup() {\n pinMode(SENSOR_KIRI, INPUT);\n pinMode(SENSOR_KANAN, INPUT);\n pinMode(IN1, OUTPUT);\n pinMode(IN2, OUTPUT);\n pinMode(IN3, OUTPUT);\n pinMode(IN4, OUTPUT);\n}\n\nvoid loop() {\n int kiri = digitalRead(SENSOR_KIRI);\n int kanan = digitalRead(SENSOR_KANAN);\n\n // Sensor bernilai HIGH jika mendeteksi garis hitam (refleksi rendah)\n if (kiri == LOW && kanan == LOW) {\n maju();\n } else if (kiri == HIGH && kanan == LOW) {\n belokKiri();\n } else if (kiri == LOW && kanan == HIGH) {\n belokKanan();\n } else {\n berhenti();\n }\n}\n\nvoid maju() {\n digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);\n digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);\n}\n\nvoid belokKiri() {\n digitalWrite(IN1, LOW); digitalWrite(IN2, LOW);\n digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);\n}\n\nvoid belokKanan() {\n digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);\n digitalWrite(IN3, LOW); digitalWrite(IN4, LOW);\n}\n\nvoid berhenti() {\n digitalWrite(IN1, LOW); digitalWrite(IN2, LOW);\n digitalWrite(IN3, LOW); digitalWrite(IN4, LOW);\n}\n
Kesimpulan
Membuat robot Line Follower memberikan pemahaman mendasar yang sangat kuat mengenai konsep closed-loop system (sistem kontrol tertutup), di mana robot terus membaca masukan dari lingkungan untuk mengoreksi perilakunya secara real-time. Setelah berhasil menguasai logika sederhana ini, Anda bisa melangkah lebih jauh dengan menerapkan algoritma kontrol PID (Proportional-Integral-Derivative) agar pergerakan robot saat melintasi tikungan tajam menjadi jauh lebih mulus dan presisi.