Servo 360° kamu muter terus padahal sudah diberi write(45)? Tenang, servonya nggak rusak dan kodenya juga nggak salah. Servo continuous rotation nggak punya umpan balik posisi, jadi sinyal PWM yang kamu kirim berarti kecepatan dan arah, bukan sudut. Di artikel ini kamu akan tahu kenapa itu terjadi, cara menemukan titik diam lewat kalibrasi trim, dan kapan sebaiknya pindah ke servo biasa.
Kenapa servo 360° muter terus
Servo hobi biasa punya sensor posisi di dalamnya, yaitu potensiometer yang terhubung ke poros output. Rangkaian kontrol membandingkan sudut yang kamu minta dengan sudut sebenarnya, lalu motor digerakkan sampai keduanya sama.
Pada servo continuous rotation, potensiometer itu dilepas atau dikunci di posisi tengah. Akibatnya servo nggak pernah tahu dia lagi di sudut berapa. Rangkaian kontrolnya selalu “merasa” belum sampai, jadi motor terus berputar selama sinyalnya bukan titik netral.
Ini yang bikin arti PWM berubah:
| Jenis servo | Arti sinyal PWM |
|---|---|
| Servo biasa (180°) | Sudut target |
| Servo continuous rotation (360°) | Kecepatan + arah |
Pada kebanyakan servo hobi, lebar pulsa sekitar 1500 µs adalah titik netral. Di library Servo Arduino, itu kira-kira setara write(90). Makin jauh nilainya dari 90, makin kencang putarannya.
Apa yang terjadi saat kamu memanggil write()
write(90): servo diam (idealnya).write(45): berputar cukup kencang ke satu arah, terus-menerus, bukan berhenti di 45°.write(135): berputar sama kencangnya, tapi arahnya sebaliknya.write(0)atauwrite(180): putaran paling kencang di masing-masing arah.
Jadi yang keliru cuma ekspektasinya 😅. Servo-nya bekerja persis seperti desainnya.
Cara kalibrasi titik diam
Sering kali write(90) pun servo masih bergeser pelan. Itu wajar karena titik netral tiap servo sedikit berbeda. Begini cara mencari titik diamnya.
1. Upload sketch uji sederhana
#include <Servo.h>

Servo servoku;

void setup() {
  servoku.attach(9);   // sinyal servo di pin 9
  servoku.write(90);   // coba titik netral
}

void loop() {
}
Sambungkan kabel sinyal servo ke pin 9, VCC ke 5V (idealnya dari sumber terpisah kalau servo-nya banyak), dan GND ke GND. Jangan lupa GND Arduino dan GND sumber daya servo disatukan.
2. Putar trimpot kalau ada
Beberapa servo 360° punya lubang kecil di bodi dengan trimpot di dalamnya. Pakai obeng mini, putar pelan-pelan sambil write(90) aktif sampai poros benar-benar diam.
3. Nggak ada trimpot? Geser nilainya di kode
Coba nilai di sekitar titik tengah, misalnya 88 atau 92. Satu nilai di antara keduanya biasanya membuat servo diam total.
#include <Servo.h>

Servo servoku;
const int TITIK_DIAM = 92;  // ganti sesuai hasil kalibrasimu

void setup() {
  servoku.attach(9);
  servoku.write(TITIK_DIAM);
}

void loop() {
}
4. Catat dan pakai sebagai titik tengah
Setelah ketemu angka diamnya, jadikan itu patokan. Untuk maju, pakai nilai sedikit di atasnya; untuk mundur, sedikit di bawahnya. Contohnya:
#include <Servo.h>

Servo servoku;
const int TITIK_DIAM = 92;

void setup() {
  servoku.attach(9);
}

void loop() {
  servoku.write(TITIK_DIAM + 20);  // putar pelan satu arah
  delay(2000);
  servoku.write(TITIK_DIAM);       // berhenti
  delay(1000);
  servoku.write(TITIK_DIAM - 20);  // putar ke arah sebaliknya
  delay(2000);
  servoku.write(TITIK_DIAM);
  delay(1000);
}
Servo 360° atau 180°: pilih yang mana?
Intinya sederhana: servo 360° mengatur kecepatan, servo 180° mengatur posisi.
| Kebutuhan | Pilih |
|---|---|
| Roda robot, konveyor mini | Servo 360° |
| Gripper, pan-tilt, palang pintu | Servo 180° |
Kalau kamu butuh berhenti di sudut tertentu dan akurat, jangan pakai servo 360°. Salah pilih jenis servo bisa bikin debugging seharian, padahal masalahnya ada di komponennya.
Kesalahan yang sering terjadi
- Mengira servo rusak. Putaran terus-menerus adalah perilaku normal servo continuous rotation.
- Mengharapkan write() berhenti di sudut tertentu. Servo 360° nggak punya sensor posisi, jadi sudut nggak bisa diatur dengan akurat.
- Langsung pakai 90 tanpa kalibrasi. Titik netral tiap servo bisa sedikit meleset, jadi servo masih merayap pelan.
- Tidak menyatukan GND. Kalau servo diberi daya dari sumber terpisah, GND-nya harus tersambung ke GND Arduino supaya sinyal terbaca benar.
- Menyuplai servo langsung dari pin Arduino. Saat beban naik, arus servo bisa membuat board restart atau servo bergerak tidak stabil.
- Memakai servo 360° untuk gripper atau palang pintu. Untuk kasus yang butuh posisi, servo 180° jauh lebih tepat.
Komponen yang dibutuhkan
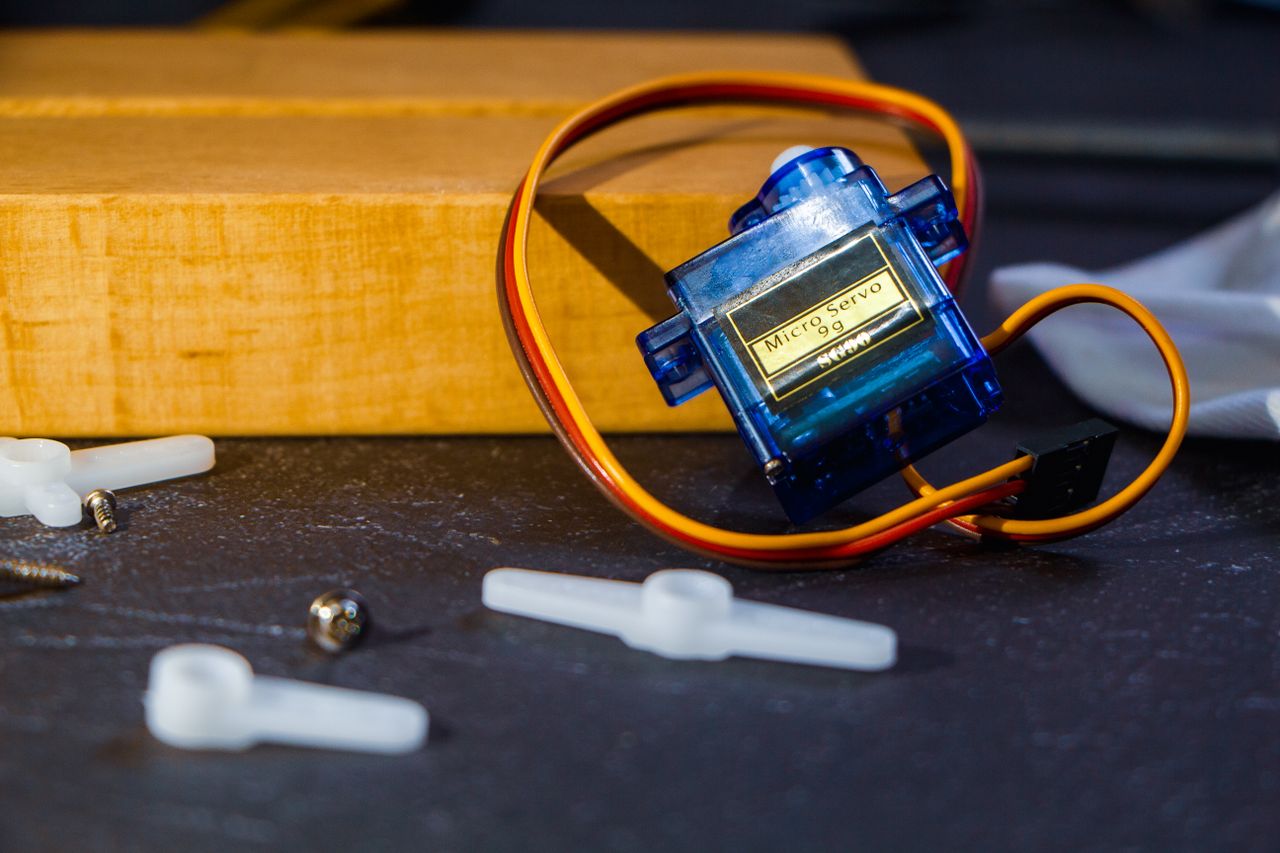
Untuk roda robot atau mekanisme yang butuh putaran terus-menerus, kamu bisa pakai Servo SG90 Tower Pro 9g Micro 360 Derajat Continuous Rotation Arduino. Ukurannya kecil dan cocok untuk project robot ringan.
Kalau kamu butuh gerakan dengan sudut yang jelas, misalnya gripper atau pan-tilt, pilih Metal Servo MG995 180 Derajat MG 995 Metal Gear. Gear logamnya lebih tahan untuk beban yang lebih berat.
Siapkan juga obeng mini untuk memutar trimpot, kabel jumper, dan sumber daya yang cukup untuk servo.
Kesimpulan
Servo 360° yang muter terus bukan tanda rusak. Sinyal PWM-nya berubah arti dari sudut menjadi kecepatan dan arah. Cari titik diamnya lewat trimpot atau geser nilai di kode (misalnya 88 atau 92), catat angkanya, lalu pakai sebagai titik tengah. Dan kalau project kamu butuh posisi yang presisi, pindah saja ke servo 180°. Coba kalibrasi servo kamu sekarang, biasanya cuma butuh beberapa menit.
Pertanyaan yang Sering Diajukan
Kenapa servo 360° saya muter terus walau sudah write(90)?
Titik netral tiap servo sedikit berbeda, jadi 90 belum tentu pas jadi titik diam. Putar trimpot di bodi servo, atau coba nilai seperti 88 atau 92 sampai servo benar-benar berhenti.
Apakah servo 360° bisa diatur ke sudut tertentu?
Tidak bisa secara akurat, karena servo continuous rotation tidak punya umpan balik posisi. Sinyal PWM hanya mengatur kecepatan dan arah putaran. Untuk sudut yang presisi, pakai servo 180° biasa.
Apa arti write(45) dan write(135) pada servo 360°?
Keduanya membuat servo berputar terus-menerus dengan kecepatan yang kurang lebih sama, tetapi arahnya berlawanan. Makin jauh nilainya dari titik diam, makin kencang putarannya.
Kapan sebaiknya pakai servo 360° dan kapan servo 180°?
Pakai servo 360° untuk gerakan yang berputar terus seperti roda robot atau konveyor mini. Pakai servo 180° untuk gerakan yang butuh posisi tertentu seperti gripper, pan-tilt, atau palang pintu.
Komponen di Ichibot Store
- Servo SG90 Tower Pro 9g Micro 360 Derajat Continuous Rotation Arduino
- Metal Servo MG995 180 Derajat MG 995 Metal Gear
Cek harga dan stok terbaru langsung di halaman produknya. Butuh bantuan milih komponen? Tanya kami lewat chat di toko.