Simulasi Sistem Parkir Cerdas
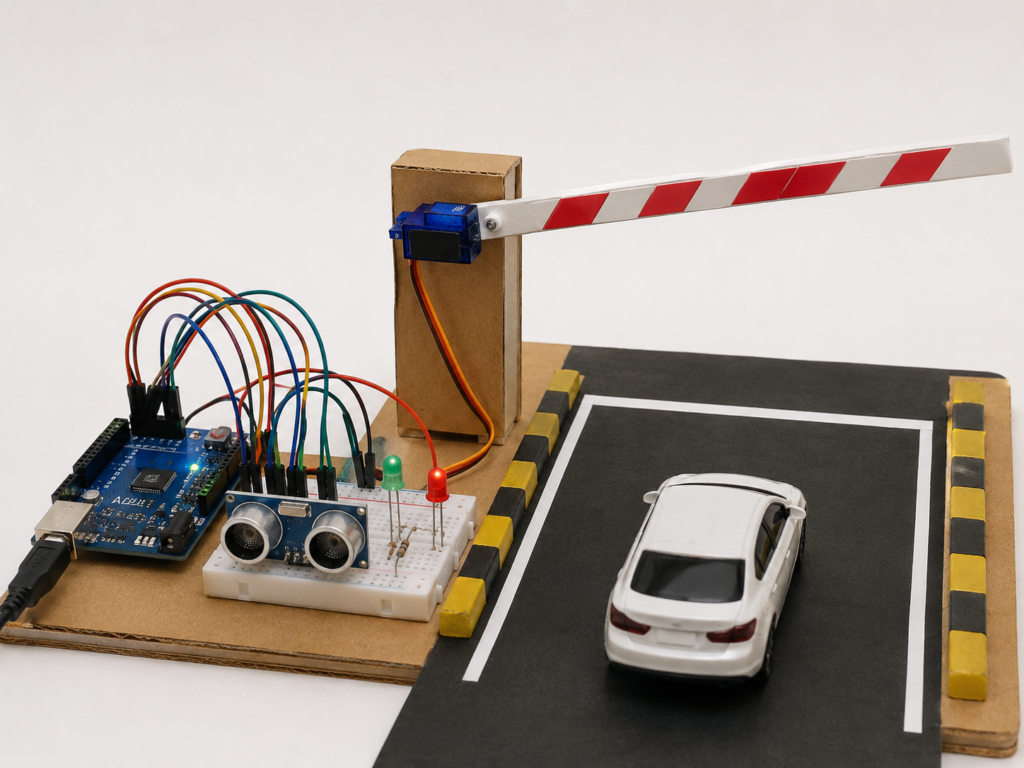
Sistem palang parkir otomatis adalah salah satu contoh penerapan teknologi otomasi yang paling sering kita temui. Dengan menggunakan Arduino Uno, Sensor Ultrasonik HC-SR04, dan Motor Servo, kita dapat membuat prototipe palang parkir yang akan terbuka secara otomatis saat mendeteksi kendaraan pada jarak tertentu.
Komponen yang Diperlukan
- Arduino Uno R3 (Sebagai otak kendali).
- Sensor Ultrasonik HC-SR04 (Sebagai pendeteksi kehadiran kendaraan).
- Motor Servo SG90 (Sebagai penggerak palang).
- Breadboard & Kabel Jumper.
- Kardus atau Stik Es Krim (Untuk membuat fisik palang).
- LED Merah & Hijau (Sebagai indikator status).
Skema Pemasangan Kabel
- Sensor Ultrasonik: VCC ke 5V, GND ke GND, Trig ke Pin 9, Echo ke Pin 8.
- Motor Servo: Kabel Oranye (Signal) ke Pin 10, Merah ke 5V, Cokelat ke GND.
- LED: LED Hijau ke Pin 2, LED Merah ke Pin 3 (Gunakan resistor 220 Ohm pada masing-masing kaki anoda).
Kode Program (Sketch)
Berikut adalah logika dasar: jika benda terdeteksi dalam jarak kurang dari 10 cm, palang akan terangkat 90 derajat.
#include <Servo.h>

Servo palang;
const int trigPin = 9;
const int echoPin = 8;
const int ledHijau = 2;
const int ledMerah = 3;

void setup() {
  palang.attach(10);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  pinMode(ledHijau, OUTPUT);
  pinMode(ledMerah, OUTPUT);
  palang.write(0); // Posisi awal tertutup
}

void loop() {
  long durasi;
  int jarak;

  digitalWrite(trigPin, LOW); delayMicroseconds(2);
  digitalWrite(trigPin, HIGH); delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  durasi = pulseIn(echoPin, HIGH);
  jarak = durasi * 0.034 / 2;

  if (jarak > 0 && jarak < 10) {
    digitalWrite(ledHijau, HIGH);
    digitalWrite(ledMerah, LOW);
    palang.write(90); // Palang terbuka
    delay(5000);      // Tunggu 5 detik agar kendaraan lewat
  } else {
    digitalWrite(ledHijau, LOW);
    digitalWrite(ledMerah, HIGH);
    palang.write(0);  // Palang tertutup
  }
  delay(100);
}
Langkah-Langkah Perakitan
- Persiapan Mekanik: Tempelkan motor servo pada sebuah tiang kecil dari kardus atau kayu. Pasangkan stik es krim pada lengan servo sebagai palangnya.
- Penempatan Sensor: Letakkan sensor ultrasonik di depan tiang palang agar dapat mendeteksi kedatangan ‘kendaraan’ (seperti mobil mainan).
- Kalibrasi: Pastikan kabel jumper terpasang kencang. Jika palang bergerak ke arah yang salah, Anda bisa menyesuaikan derajat pada kode
palang.write().
Kesimpulan
Proyek ini memberikan pemahaman dasar tentang bagaimana sensor jarak dapat memicu aktuator (motor) dalam sebuah sistem otomatis. Anda bisa mengembangkannya dengan menambahkan Sensor Infrared (IR) untuk mendeteksi apakah kendaraan sudah benar-benar lewat sebelum palang tertutup kembali, agar lebih aman seperti sistem parkir aslinya.