Menghadirkan Asisten Kebersihan Pintar di Rumah
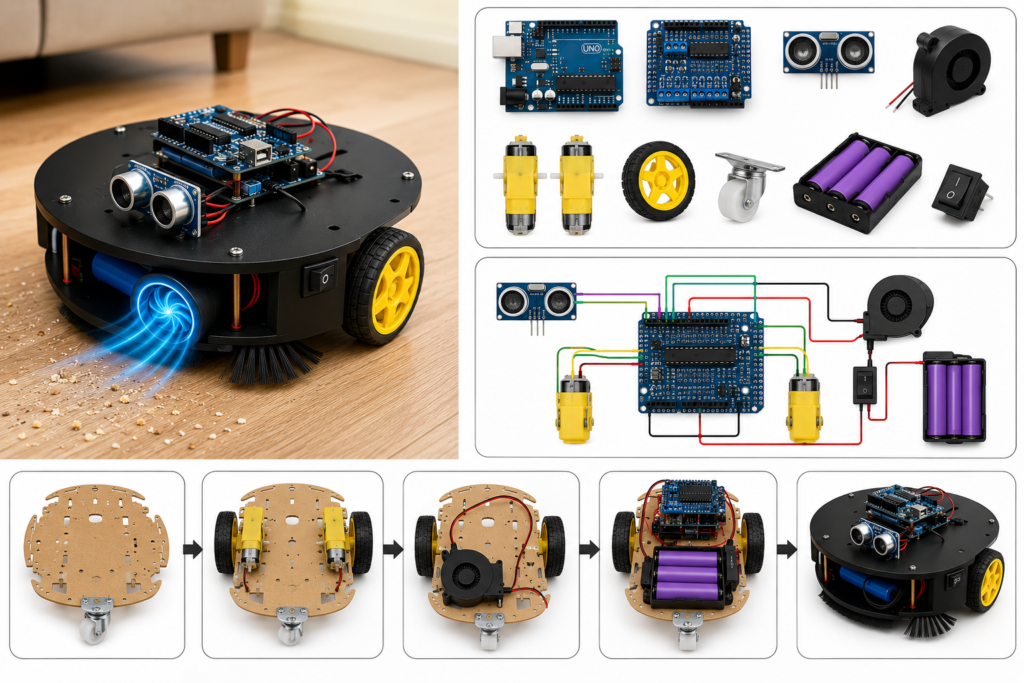
Siapa bilang robot pembersih debu harus mahal? Dengan memanfaatkan Arduino Uno, sensor ultrasonik, dan motor DC, Anda bisa merakit sendiri robot penyedot debu sederhana yang mampu bergerak secara otonom dan menghindari hambatan di jalannya. Proyek ini menggabungkan prinsip robotika dasar dengan fungsi mekanik penyedot.
Cara Kerja Sistem
Robot ini menggunakan Sensor Ultrasonik sebagai ‘matanya’ untuk mendeteksi dinding atau furnitur. Jika mendeteksi rintangan, robot akan berhenti, mundur sejenak, dan mencari arah baru. Di bagian bawahnya, kita akan memasang kipas penyedot atau sikat statis untuk mengumpulkan debu ringan.
Komponen yang Diperlukan
- Arduino Uno R3.
- Motor Driver Shield L293D (Untuk menggerakkan motor roda).
- Sensor Ultrasonik HC-SR04.
- 2 Unit Motor DC & Roda.
- Mini Vacuum Motor / Kipas DC High RPM (Untuk penyedot).
- Sasis Robot (Bisa dari Akrilik atau Kardus Tebal).
- Baterai Li-ion 18650 (2 atau 3 Cell).
- Kabel Jumper & Saklar On/Off.
Skema Dasar Koneksi
- Motor Driver Shield: Pasang tepat di atas Arduino Uno.
- Motor Roda: Hubungkan ke terminal M1 dan M2 pada Shield.
- Sensor Ultrasonik: VCC ke 5V, GND ke GND, Trig ke Pin A0, Echo ke Pin A1.
- Vakum: Hubungkan ke terminal M3 atau langsung ke baterai melalui saklar (tergantung desain).
Kode Program Dasar (Avoiding Obstacles)
#include <AFMotor.h>

AF_DCMotor motor1(1);
AF_DCMotor motor2(2);
const int trigPin = A0;
const int echoPin = A1;

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  motor1.setSpeed(200);
  motor2.setSpeed(200);
}

void loop() {
  long duration, distance;
  digitalWrite(trigPin, LOW); delayMicroseconds(2);
  digitalWrite(trigPin, HIGH); delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  duration = pulseIn(echoPin, HIGH);
  distance = (duration/2) / 29.1;

  if (distance < 15) { // Jika ada rintangan dalam 15cm
    motor1.run(BACKWARD); motor2.run(BACKWARD); delay(500);
    motor1.run(FORWARD); motor2.run(RELEASE); delay(800); // Belok
  } else {
    motor1.run(FORWARD); motor2.run(FORWARD);
  }
}
Langkah Perakitan Mekanik
- Pemasangan Roda: Pasang kedua motor DC pada sasis bagian belakang dan gunakan caster wheel (roda bebas) di bagian depan agar robot bisa berputar dengan mudah.
- Sistem Vakum: Buat wadah penampung debu kecil menggunakan botol plastik bekas. Pasang kipas DC di bagian belakang wadah untuk menciptakan daya hisap dan gunakan kain tipis sebagai filter.
- Penempatan Sensor: Letakkan sensor ultrasonik di bagian paling depan robot menghadap ke arah jalan.
Kesimpulan
Robot pembersih debu DIY ini adalah cara yang menyenangkan untuk mempelajari integrasi antara pemrograman dan mekanika. Meskipun daya hisapnya mungkin tidak sekuat robot industri, proyek ini memberikan dasar yang kuat untuk pengembangan robotika yang lebih kompleks seperti penambahan kontrol via Bluetooth atau pemetaan ruangan.